کنترل موتور حلقه بسته: چگونه بازخورد عملکرد و قابلیت اطمینان موتور را بهبود می بخشد
یک موتورسیکلت الکتریکی که هنگام دور شدن از حالت سکون دچار لکنت میشود، یک شاسی روباتی که از موقعیت هدف خود فراتر میرود، یک موتورسیکلت ATV که در یک صعود شیبدار پاسخ کشش را از دست میدهد: این علائم معمولاً به یک علت اصلی بازمیگردند. به موتور گفته می شود که چه کاری انجام دهد، اما هرگز گزارش نمی کند که واقعا چه اتفاقی افتاده است. کنترل موتور حلقه بسته این شکاف را می بندد. به طور مداوم سرعت، موقعیت یا جریان موتور را اندازهگیری میکند و سیگنالهای درایو را در زمان واقعی تنظیم میکند تا موتور علیرغم تغییرات بار، تغییر دما و تحملهای اجزا، از مقدار فرمان پیروی کند. برای مهندسانی که وسایل نقلیه الکتریکی، سکوهای روباتیک یا محرکه های دریایی می سازند، سوال مهم این نیست که آیا از کنترل حلقه بسته استفاده کنند یا خیر، بلکه این است که چگونه کنترلر آن را به خوبی اجرا می کند.
کنترل موتور حلقه بسته چیست؟
کنترل موتور حلقه بسته که به آن کنترل بازخورد نیز می گویند، خروجی واقعی موتور را با یک فرمان مرجع مقایسه می کند و تفاوت را تصحیح می کند. عناصر ضروری عبارتند از مرجع، یک حسگر بازخورد، یک محاسبه خطا و یک کنترل کننده که اصلاح را ایجاد می کند. در یک سیستم موتور بدون جاروبک، کنترل کننده جریان های فاز، سرعت و گاهی اوقات موقعیت روتور را می خواند. سپس الگوریتم کنترل سیگنال های PWM تحویل داده شده به اینورتر را تنظیم می کند تا مقدار اندازه گیری شده به فرمان همگرا شود.
در عمل، اکثر کنترلکنندهها از ساختار تناسبی-انتگرال-مشتق (PID) یا گونهای از آن استفاده میکنند. عبارت متناسب به خطای فعلی واکنش نشان می دهد، عبارت انتگرال خطای حالت پایدار را حذف می کند و عبارت مشتق تغییرات را پیش بینی می کند. تنظیم این دستاوردها مشخص می کند که آیا سیستم پایدار، پاسخگو یا نوسانی است. این اساساً با یک سیستم حلقه باز متفاوت است، جایی که کنترلر یک فرمان ثابت می فرستد و اطمینان دارد که موتور به درستی پاسخ می دهد. حلقه باز زمانی کار می کند که بار قابل پیش بینی باشد و دقت مهم نباشد. هنگامی که اصطکاک، اینرسی یا ولتاژ منبع تغذیه به طور غیر منتظره تغییر می کند، از کار می افتد.
حلقه باز در مقابل حلقه بسته: آنچه در واقع تغییر می کند
تفاوت عملی در کیفیت حرکت خود را نشان می دهد. یک سیستم حلقه بسته خطاها را در چند میلی ثانیه تصحیح می کند. یک سیستم حلقه باز به سادگی با آنها زندگی می کند. برای برنامههایی که افراد را حمل میکنند یا بارهای پرهزینه را حمل میکنند، این تفاوت تعیین میکند که آیا محصول دقیق و ایمن است یا خشن و غیرقابل پیشبینی است.
| جنبه | حلقه را باز کنید | حلقه بسته |
|---|---|---|
| بازخورد | هیچ کدام | سنسور جریان، سرعت یا موقعیت |
| دقت | بستگی به تطابق موتور و بار دارد | تحت شرایط مختلف نگهداری می شود |
| پاسخ اختلال | بدون اصلاح | تصحیح فعال در زمان واقعی |
| رفتار با سرعت کم | گشتاور کاهش می یابد و ناهموار می شود | گشتاور پایدار تا سرعت صفر |
| هزینه سیستم | پایین تر | بالاتر، اما با عملکرد توجیه می شود |
| برنامه های کاربردی معمولی | فن، پمپ، نوار نقاله ساده | وسایل نقلیه الکتریکی، روباتیک، محورهای سروو |
جدول طیفی از مبادلات را ساده می کند. طراحی حلقه بسته بدون حسگر می تواند بسیاری از مزایای حلقه بسته را بدون رمزگذار ارائه دهد، که مقایسه هزینه را به طور قابل توجهی تغییر می دهد. معماری کنترل بیشتر از برچسب مهم است.
حلقه های کنترل در داخل یک کنترل کننده موتور قرار می گیرد
در یک کنترل کننده موتور بدون جاروبک مدرن، کنترل حلقه بسته یک حلقه نیست. این یک آبشار از حلقه ها است که هر یک کمیت فیزیکی متفاوتی را تنظیم می کند.
حلقه فعلی
حلقه جاری داخلی ترین و سریع ترین حلقه است. این جریان فاز در سیم پیچ موتور را تنظیم می کند که مستقیماً گشتاور را تنظیم می کند. یک حلقه جریان سریع با نرخ به روز رسانی بالا، گشتاور نرمی را در سرعت کم و عملیات بی صدا در سرعت بالا تولید می کند.
حلقه سرعت
حلقه سرعت بالای حلقه فعلی قرار دارد. سرعت اندازه گیری شده را با مرجع مقایسه می کند و دستور فعلی را تولید می کند. این حلقه شتاب، کاهش سرعت و پایداری سرعت تحت تغییر بار را کنترل می کند.
حلقه موقعیت
حلقه موقعیت بیرونی ترین حلقه است، زمانی که برنامه نیاز به توقف دقیق یا دنبال کردن مسیر دارد، مانند اتصالات ربات و محرک های فرمان. بر اساس خطای موقعیت به حلقه سرعت فرمان می دهد.
آرایش آبشاری اهمیت دارد زیرا هر حلقه داخلی باید سریعتر از حلقه اطراف آن باشد. اگر حلقه فعلی کند باشد، حلقه سرعت نمی تواند باعث شود که موتور احساس سفت کند و حلقه موقعیت بیش از حد افزایش می یابد.
| حلقه | مقدار تنظیم شده | نقش معمولی |
|---|---|---|
| حلقه فعلی | جریان / گشتاور فاز | پاسخ سریع گشتاور، نرمی |
| حلقه سرعت | سرعت زاویه ای | پایداری سرعت تحت بار |
| حلقه موقعیت | زاویه روتور | موقعیت یابی دقیق و کنترل مسیر |
حلقه بسته مبتنی بر حسگر در مقابل حلقه بسته بدون حسگر
کنترل موتور حلقه بسته را می توان با سنسورهای فیزیکی یا بدون آنها اجرا کرد. سنسور هال، رمزگذارها و حل کننده ها موقعیت روتور را مستقیماً گزارش می دهند. کنترل بدون سنسور، که در کنترل میدان محور موتورهای سنکرون آهنربای دائم رایج است، موقعیت روتور را از جریان ها و ولتاژهای اندازه گیری شده با استفاده از مدل موتور تخمین می زند. مبادله روشن است: سیستمهای بدون سنسور هزینه و سیمکشی را کاهش میدهند و نقطه خرابی را حذف میکنند، در حالی که سیستمهای مبتنی بر حسگر دقت گشتاور بالاتری را در سرعت بسیار پایین و در زمان توقف حفظ میکنند. اگر برنامه باید گشتاور را در حالت سکون نگه دارد یا با سرعت بسیار کم خزش کند، معمولاً به رمزگذار یا سنسورهای هال نیاز است. اگر چرخه وظیفه بیشتر زمان خود را بیش از چند درصد سرعت نامی سپری کند، الگوریتمهای بدون حسگر مبتنی بر مشاهدات EMF برگشتی دقیق و ارزانتر هستند. برای موتورسیکلت های الکتریکی و قایق های دریایی، الگوریتم های مدرن بدون حسگر عملکرد دینامیکی کافی را برای اکثر شرایط عملیاتی ارائه می دهند، همانطور که در بحث ما توضیح داده شد. تکنولوژی موتور سنکرون آهنربای دائمی .
در یک کنترلر حلقه بسته به دنبال چه چیزی باشید
هنگام ارزیابی یک کنترل کننده برای یک برنامه حلقه بسته، به جای برچسب، روی پیاده سازی تمرکز کنید. نکات زیر یک کنترلر با طراحی خوب را از یک کنترل کننده عمومی جدا می کند.
- پهنای باند حلقه فعلی: پهنای باند بالاتر به معنای پاسخ سریعتر گشتاور و سفتی بهتر در برابر اختلالات بار است.
- زمان چرخه کنترل: زمانهای چرخه کوتاه، معمولاً دهها میکروثانیه، اجازه میدهد حلقه جریان به سرعت به گذرا واکنش نشان دهد.
- تنظیم خودکار: کنترلکنندهای که پارامترهای موتور را اندازهگیری میکند و بهرههای حلقه را تنظیم میکند، بهطور خودکار ساعتها تنظیم دستی را ذخیره میکند.
- تضعیف میدان: دامنه سرعت را فراتر از سرعت پایه گسترش می دهد، که برای موتورسیکلت های پرسرعت و قایق های بیرونی ضروری است.
- حفاظت و تشخیص: جریان بیش از حد، دمای بیش از حد، و تشخیص توقف از کنترلر و موتور محافظت می کند.
- ابزارهای نرم افزاری: جریان زنده، سرعت و داده های خطا سرعت یکپارچه سازی و عیب یابی را افزایش می دهند.
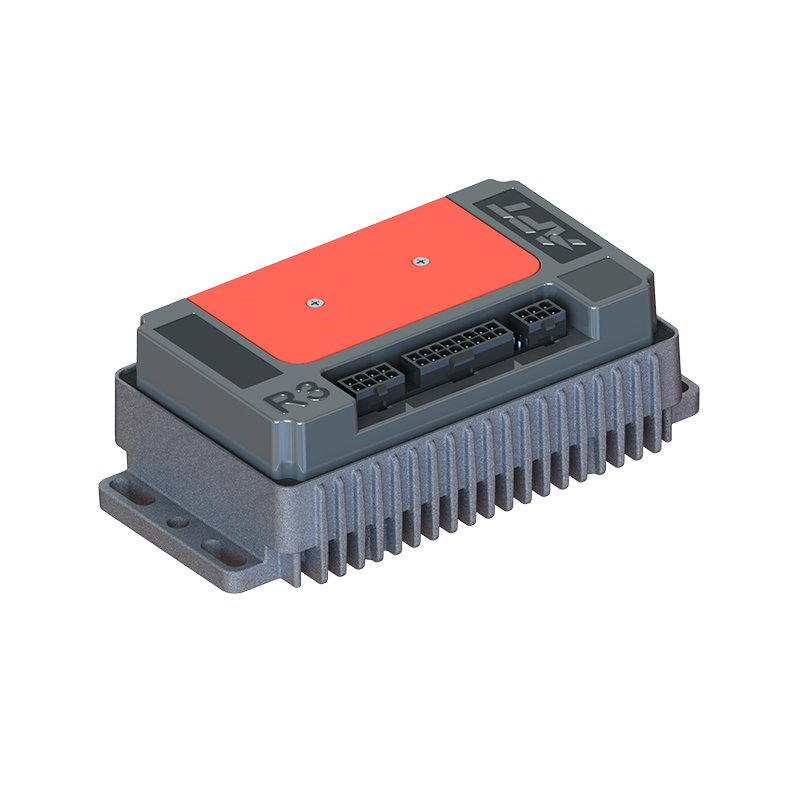
برای کاربردهایی که نیاز به پاسخ فوری به تغییر گشتاور دارند، یک کنترلر با اجرای سریع حلقه جریان تفاوت قابل اندازه گیری ایجاد می کند. کنترلکننده پاسخ سریع R5-2215 برای چنین چرخههایی طراحی شده است، که در آن هر میلیثانیه تأخیر به خطای حرکت تبدیل میشود. از جنبه قابلیت اطمینان، کنترل کننده پایداری بالا A8-2209 بر رفتار ثابت تحت تنش حرارتی و الکتریکی تأکید دارد. هنگامی که بهره وری انرژی در اولویت است، کنترلر با راندمان بالا A4-2313 تلفات در مرحله اینورتر را کاهش می دهد و برد باتری را افزایش می دهد.
 کنترلر موتور DC بدون برس پاسخ سریع R5 برای کاربردهای گشتاور دینامیکی این کنترلکننده برای چرخههای کاری مشخص میشود که در آن پاسخ سریع حلقه جریان خطای حرکت را کاهش میدهد. این برای موتورسیکلت های الکتریکی، شاسی ربات و کاربردهای مشابه که نیاز به واکنش گشتاور فوری دارند، مناسب است. مشاهده محصول → کنترل کننده موتور DC بدون جاروبک با پایداری بالا A8 برای عملکرد قابل اعتماد در شرایط استرس این مدل عملکرد ثابت تحت تنش حرارتی و الکتریکی را در اولویت قرار میدهد و آن را به یک انتخاب قابل اعتماد برای برنامههایی تبدیل میکند که نیاز به عملکرد ثابت در شرایط سخت دارند. مشاهده محصول →
 کنترلر موتور DC بدون براش با راندمان بالا A4 برای برد باتری بیشتر تمرکز این کنترلر بر کاهش تلفات مرحله اینورتر است که به افزایش برد باتری کمک می کند. این به عنوان گزینه بازده محور در کنار مدل های پاسخ سریع و پایداری بالا ارائه می شود. مشاهده محصول →
تطبیق کنترلر با برنامه
همان اصول حلقه بسته در سراسر صنایع اعمال می شود، اما وزن هر عامل عملکرد با استفاده از موارد تغییر می کند.
- موتورسیکلت های الکتریکی برای پرتاب، استارت در سربالایی و ترمز احیا کننده به گشتاور کم سرعت پایدار نیاز دارند.
- شاسی ربات موقعیت دقیق و کنترل سرعت صاف را برای جلوگیری از بیش از حد و لرزش ایجاد می کند.
- برنامه های ATV و UTV نیاز به رد اختلال قوی دارند زیرا بار روی هر چرخ دائما تغییر می کند.
- بردهای الکتریکی از عملکرد بدون حسگر سود می برند زیرا موتور در محیط مرطوب و مستعد لرزش قرار می گیرد که در آن رمزگذارها نقطه ضعفی هستند.
هر یک از این کاربردها همچنین به مطابقت کنترلر با پارامترهای الکتریکی موتور بستگی دارد. یک کنترلکننده با کلاس ولتاژ و درجه جریان مناسب، همراه با موتوری که ثابتهای اندوکتانس و EMF آن برای درایو مناسب است، حتی با نرمافزار عالی، به مراتب بهتر از یک جفت نامتجانس عمل میکند.
افکار نهایی
کنترل موتور حلقه بسته چیزی است که یک روتور چرخان را به یک محرک دقیق و پاسخگو تبدیل می کند. ارزش تنها در بازخورد نیست. این در حلقه ها، تنظیم، و حفاظتی است که بازخورد را احاطه کرده است. هنگامی که یک کنترل کننده موتور را انتخاب می کنید، عملکرد حلقه فعلی، ابزارهای تنظیم و سابقه آن را در برنامه های نزدیک به شما ارزیابی کنید. این عوامل، بیش از هر ادعای دیتاشیت، تعیین میکنند که محصول شما چقدر خوب عمل خواهد کرد.
بعدی:موتور براشلس با سنسور هال: چه کار می کند و چه زمانی برای پروژه خود به آن نیاز دارید
علاقه مند به همکاری هستید یا سوالی دارید؟
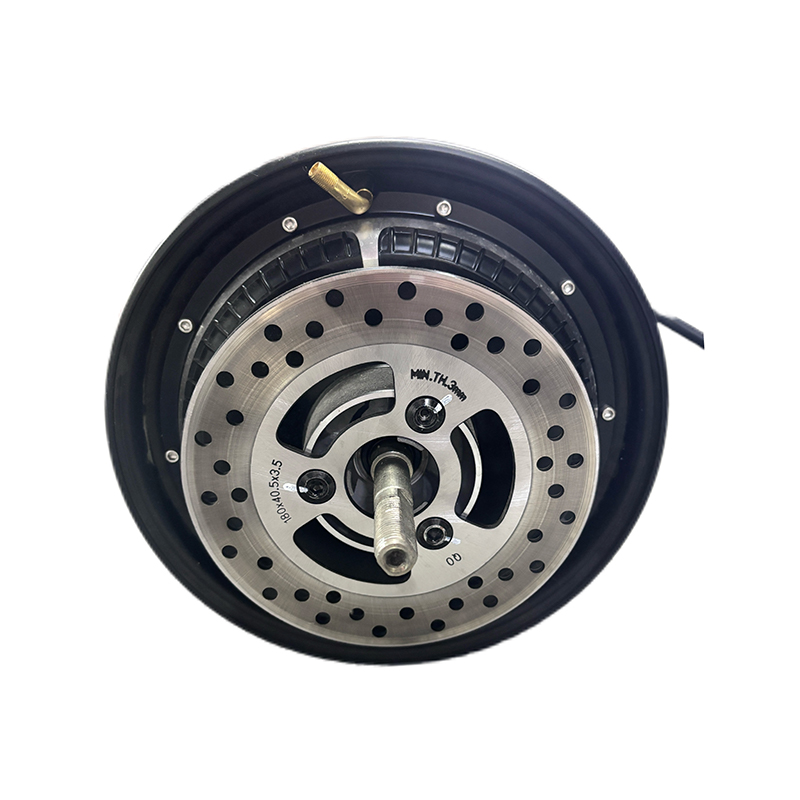
همانطور که تولید کنندگان کنترلرهای موتور سنکرون آهنربای دائم سفارشی و تامین کنندگان کنترل کننده های موتور مغناطیسی دائمی در چین, تمرکز بر کنترل درایو آهنربای دائمی موتورهای سنکرون، ما ایمن و کافی را ارائه می دهیم منبع تغذیه برای برقی کردن وسایل نقلیه مسافرتی
- [email protected]
- +86-170 9191 9800
- اتاق 123A، شماره 1000 جاده Ziyue، منطقه Minhang، شانگهای، چین
حق چاپ © Shanghai APT Power Technology Co., Ltd.All rights reserved