موتور براشلس با سنسور هال: چه کار می کند و چه زمانی برای پروژه خود به آن نیاز دارید
هنگامی که برگه اطلاعات موتور DC بدون جاروبک "با سنسور هال" را فهرست می کند، این خط بیشتر از قیمت تغییر می کند. نحوه راه اندازی موتور از حالت سکون، نحوه ارائه گشتاور با سرعت کم و کنترلرهایی که می توانند آن را به حرکت درآورند را تغییر می دهد. برای هر کسی که موتوری را برای یک اسکوتر برقی، یک پلت فرم ربات، یک ATV یا یک درایو دریایی انتخاب میکند، تصمیم سنسور سالن یکی از اولین تماسهای سطح سیستم است.
پاسخ کوتاه: یک موتور براشلس با سنسور هال به کنترلر موقعیت دقیق روتور را از سرعت صفر می دهد، بنابراین موتور با گشتاور کامل در جهت صحیح راه اندازی می شود و با سرعت کم به آرامی کار می کند. مبادله سیم کشی اضافی و کنترل کننده ای است که برای خواندن سیگنال های هال طراحی شده است. وقتی موتور و کنترلر با هم تعریف می شوند، این معامله معمولاً به نفع عملکرد حسگر است.
کاری که سنسور هال در موتورهای براشلس انجام می دهد
در داخل یک موتور DC بدون جاروبک، هیچ کموتاتوری برای تغییر سیم پیچ ها وجود ندارد. کنترل کننده باید سه فاز را به ترتیبی که روتور را دنبال می کند، انرژی دهد و زمان بندی به دانستن موقعیت روتور در هر لحظه بستگی دارد. حسگرهای اثر هال این اطلاعات را ارائه میکنند.
یک موتور سنسور معمولی شامل سه آی سی هال است که با فاصله 120 درجه الکتریکی از هم نصب شده اند. با عبور آهنرباهای روتور، هر سنسور تغییر بین قطب شمال و جنوب را تشخیص داده و خروجی خود را تغییر می دهد. سه خروجی یک الگوی 3 بیتی با شش حالت معتبر را تشکیل می دهند که هر کدام مربوط به یک مرحله جابجایی 60 درجه است. اگر کنترلکننده در حین چرخش حالت 000 یا 111 را بخواند، معمولاً یک خطای سیمکشی است، زیرا این حالتها نباید با الگوی Hall درست ظاهر شوند.
سنسور هال یک دستگاه سیگنال است، نه یک دستگاه قدرت. جریان فاز را حمل نمی کند. فقط موقعیت روتور را به کنترل کننده گزارش می دهد. به همین دلیل است که کنترل کننده موتور جایی است که تصمیم گیری واقعی اتفاق می افتد. بسته به اینکه چگونه کنترل کننده الگوی هال را پردازش می کند، همان موتور می تواند به آرامی یا ناگهانی، کارآمد یا بیهوده روشن شود.
چرا سنسورهای هال در حالت سکون و سرعت کم اهمیت دارند؟
کنترلکنندههای بدون براش بدون سنسور موقعیت روتور را از نیروی محرکه پشتی (BEMF) میخوانند. BEMF با سرعت موتور بالا می رود. در حالت سکون صفر است و کمتر از پنج تا ده درصد سرعت نامی برای اندازه گیری قابل اعتماد آنقدر کوچک است. بنابراین یک شروع بدون حسگر از یک دنباله حلقه باز استفاده می کند: روتور را تراز کنید، سپس آن را تا زمانی که BEMF قابل خواندن باشد، بالا ببرید.
آن دنباله حلقه ضعیف است. تحت بار، شروع تراز و شیب دار می تواند یک نوک جریان، یک حرکت کوتاه به عقب یا یک توقف ایجاد کند. علامت معمولی موتوری است که قبل از حرکت کلیک می کند یا تردید می کند. برای دوچرخهای که از شیب شروع میشود، رباتی که محموله را بلند میکند، یا یک ATV الکتریکی که روی زمین سست کنار میرود، این تردید برای پیشرانه ناخوشایند و سخت است.
یک موتور با سنسور سالن فاز کور را حذف می کند. کنترل کننده موقعیت روتور را در حالت سکون می داند و بلافاصله گشتاور را در جهت درست اعمال می کند. برنامه هایی که به طور مکرر شروع و متوقف می شوند، مانند ربات های تحویل دهنده، دوچرخه های کمک پدال، اسکوترهای حرکتی و موتورسیکلت های برقی بیشترین سود را دارند. کنترل کننده همچنین می تواند شروع را بی صدا نگه دارد. یک استراتژی PWM فوقالعاده بیصدا، نویز سوئیچینگ را که اغلب با عملکرد با سرعت پایین همراه است، سرکوب میکند، بنابراین شروع حسگر در محصولات ممتاز، نرم و بیصدا به نظر میرسد.
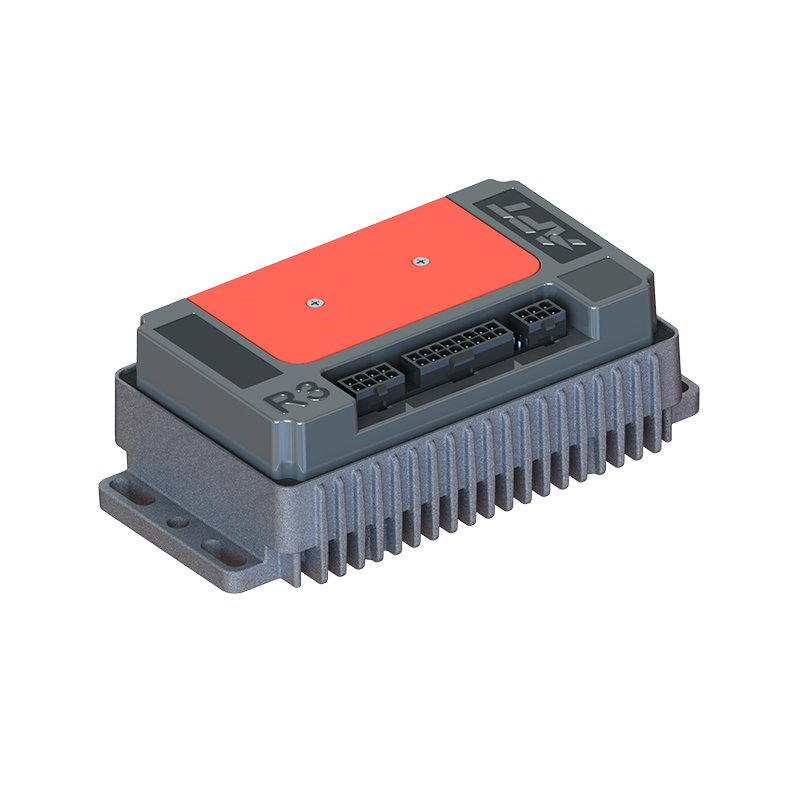
 کنترل کننده موتور DC بدون جاروبک فوق العاده بی صدا A6 برای استفاده مکرر با توقف و حرکت این کنترلکننده حسگر شروعهای نرم و بیصدا را در حالت سکون امکانپذیر میکند و آن را برای رفتوآمدهای شهری، کار بار و مانورهای با سرعت کم که بازخورد موقعیت روتور ضروری است، مناسب میسازد. مشاهده محصول →
| جنبه عملیاتی | حسگر (تالار) | بدون حسگر (BEMF) |
|---|---|---|
| موقعیت روتور در حالت سکون | شناخته شده از الگوی هال | قابل اندازه گیری نیست |
| راه اندازی تحت بار | گشتاور را در جهت صحیح هدایت کنید | دنباله تراز و شیب دار. خطر توقف |
| گشتاور کم سرعت | پایدار و قابل تکرار | کمتر از حدود 5-10٪ سرعت نامی محدود شده است |
| سیم کشی | سه لید فاز به اضافه پنج لید سالن | فقط لوله های سه فاز |
| هزینه و پیچیدگی | سنسورهای اضافی، پین های اتصال، کشش ها | بدون سخت افزار موتور اضافی |
| برنامه های کاربردی معمولی | تحرک الکترونیکی، روباتیک، درایوهای معکوس | فن ها، پمپ ها، دوک های پرسرعت |
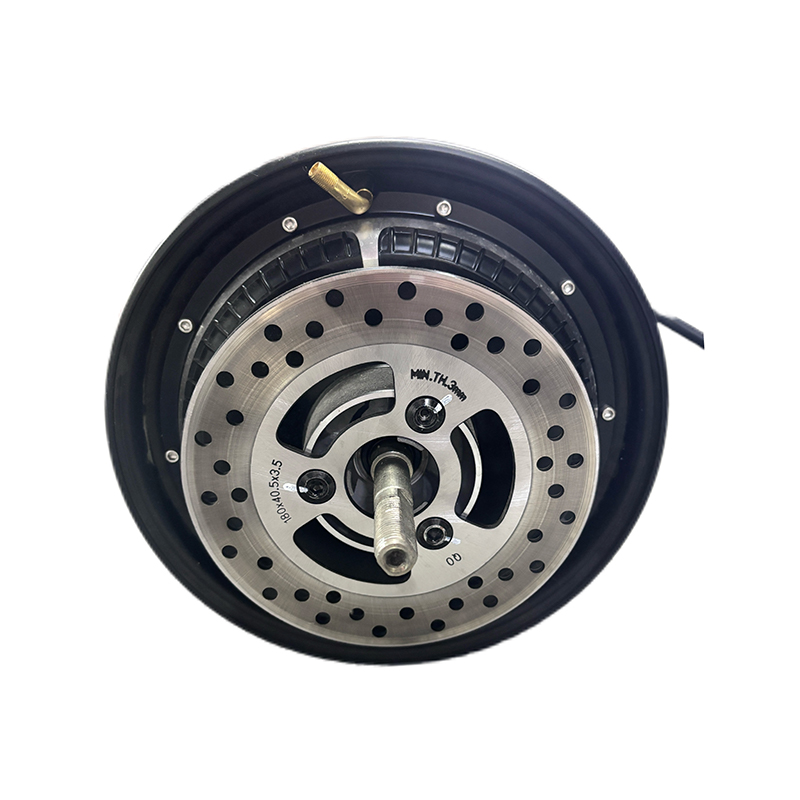
به همین دلیل است که نسخه های حسگر در موتورهای هاب برای وسایل نقلیه شهری رایج هستند. توقف، استارت بارگذاری شده و مانور با سرعت کم دقیقاً شرایطی هستند که BEMF کوتاهی می کند. دادههای عملکرد موتور توپی از شرایط سواری در دنیای واقعی از همین الگو پیروی میکند، از رفتوآمدهای توقف و حرکت تا شیفتهای طولانی بار.
راهنمای عملکرد موتور توپی به طور مداوم نشان می دهد که نسخه های حسگر وظایف شهری را به طور قابل پیش بینی تری نسبت به نسخه های بدون حسگر انجام می دهند.
انواع خروجی هال، سطوح ولتاژ و الگوهای کموتاسیون
سنسورهای هال در دو فرمت خروجی عرضه می شوند. خروجیهای جمعکننده باز سیگنال را پایین میکشند و برای بازگشت بالا به مقاومتهای کششی در سمت کنترلر نیاز دارند. خروجیهای فشاری، خط را مستقیماً بالا و پایین میکنند. اگر برد کنترلر هیچ کششی نداشته باشد، یک موتور کلکتور باز سطح بالایی معتبر تولید نمی کند و کنترل کننده هرگز جدول کموتاسیون خود را کامل نمی کند.
سازگاری ولتاژ نیز مهم است. موتورهای قدیمی اغلب از آی سی های هال 5 ولتی استفاده می کنند، در حالی که بسیاری از ورودی های کنترل کننده جریان با منطق 3.3 ولت کار می کنند. تغذیه یک سیگنال 5 ولت به یک پین فقط 3.3 ولت می تواند به ورودی آسیب برساند یا باعث ایجاد خطاهای پراکنده شود. مشخصات موتور باید ولتاژ تغذیه هال و سطح خروجی را بیان کند. اگر اینطور نیست، قبل از سفارش بپرسید.
فاصله بین سنسورهای هال یکی از دو استاندارد را دنبال می کند: 60 درجه الکتریکی یا 120 درجه الکتریکی. جدول کموتاسیون کنترلر باید با این فاصله مطابقت داشته باشد. موتوری که برای 60 درجه ساخته شده است، یک الگوی هال متفاوت از یک موتور 120 درجه ایجاد می کند و استفاده از جدول اشتباه باعث می شود که کارکرد خشن، از دست دادن گشتاور یا از دست دادن هماهنگی ایجاد شود.
همچنین به یاد داشته باشید که درجات الکتریکی درجات مکانیکی نیستند. یک موتور با چهار جفت قطب، الگوی هال خود را چهار بار در هر دور مکانیکی تکرار می کند. شمارش جفت قطب فرکانس الکتریکی را که کنترل کننده باید کنترل کند تغییر می دهد، بنابراین باید در کنار زاویه کموتاسیون به درستی پیکربندی شود.
تطبیق یک موتور با سنسور هال با یک کنترلر
یک موتور حسگر تنها زمانی مزایای خود را ارائه می دهد که کنترل کننده برای خواندن سیگنال های هال ساخته شده باشد. سه بررسی بیشتر سطح سازگاری را پوشش می دهد. ابتدا، ولتاژ تغذیه هال و سطح منطقی را در برابر رتبه ورودی کنترلر بررسی کنید. دوم، تأیید کنید که کنترلر از زاویه کموتاسیون موتور، 60 درجه یا 120 درجه پشتیبانی می کند. سوم، تصمیم بگیرید که با سرعت بالاتر چه اتفاقی می افتد. بسیاری از کنترلکنندهها از سیگنالهای هال با سرعت کم استفاده میکنند و در حالت BEMF بالاتر از یک آستانه قرار میگیرند، و این انتقال باید به اندازه کافی صاف باشد تا از افت گشتاور جلوگیری شود.
برای یک پیشرانه e-mobility، راندمان در محدوده عملیاتی با سرعت پایین اغلب بزرگترین عامل در برد دنیای واقعی است. کموتاسیون حسگر جریان استاتور را در یک راستا با روتور نگه می دارد و باعث کاهش تلفات مس و گرمایش می شود. کنترلکنندهای که ورودیهای هال را به درستی میخواند، مانند کنترلکننده موتور DC بدون جاروبک با راندمان بالا، به همان موتور اجازه میدهد تا برای رفتوآمدهای شهری، کار بار یا گشتاور خارج از جاده تنظیم شود، زیرا منحنی کموتاسیون در نرمافزار زندگی میکند.
کنترلر موتور DC بدون براش با راندمان بالا A4 با ورودی هال این کنترلکننده که برای حفظ جریان استاتور با روتور در سرعتهای پایین طراحی شده است، برد دنیای واقعی را بهبود میبخشد و میتواند برای چرخههای کاری مختلف از سواری در شهر تا بار یا خارج از جاده تنظیم شود. مشاهده محصول → هنگامی که یک موتور و یک کنترلر از تامین کنندگان مختلف می آیند، پارامترهای هال اولین منبع عدم تطابق هستند. یک موتور 60 درجه متصل به یک کنترل کننده که برای 120 درجه تنظیم شده است تقریباً کار می کند یا اصلاً کار نمی کند. یک طرح جفتسازی ساختاریافته قبل از رسیدن سختافزار حل میشود: کلاس ولتاژ، رتبهبندی جریان، فرمت خروجی هال، ولتاژ منبع تغذیه، زاویه کموتاسیون، و تعداد جفت قطبها همه در یک صفحه مستند شدهاند.
 طرح جفت شدن کنترلر و موتور با شش پارامتر کلیدی یک صفحه جفت سازی ساختاریافته کلاس ولتاژ، رتبه جریان، فرمت خروجی هال، ولتاژ تغذیه، زاویه کموتاسیون و تعداد جفت قطب را برای جلوگیری از عدم تطابق قبل از رسیدن سخت افزار، مستند می کند. مشاهده محصول →
قبل از تعیین یک موتور حسگر چه چیزی را باید بررسی کرد
قبل از سفارش، این شش مورد را در یک صفحه قرار دهید:
- ولتاژ تغذیه هال و سطح منطقی: آی سی سالن موتور را با رتبه ورودی کنترلر مطابقت دهید.
- فرمت خروجی: کلکتور باز نیاز به کشش در سمت کنترلر دارد. فشار کشیدن نمی کند.
- فاصله کموتاسیون: 60 درجه یا 120 درجه، و مطمئن شوید که پیکربندی کنترلر مطابقت دارد.
- شمارش زوج قطبی: آن را تأیید کنید و به درستی وارد کنید، زیرا فرکانس الکتریکی را تنظیم می کند.
- پایه کانکتور: سیم کشی سنسور استاندارد سه سیم فاز به اضافه پنج سیم هال (5V، GND، A، B، C) است. یک پین تعویض شده رایج ترین خرابی تست رومیزی است.
- استراتژی خطای سالن: بررسی کنید که آیا کنترلر می تواند سیگنال هال گیر کرده یا از دست رفته را تشخیص دهد و به حالت بدون حسگر بازگردد.
یک موتور بدون جاروبک با سنسور هال یک راه اثبات شده برای تعیین گشتاور در سرعت پایین است. هزینه سیم اضافی و یک کنترلر با پشتیبانی از ورودی هال است. برای وسایل نقلیه و ماشینهایی که زیر بار شروع به کار میکنند، با سرعت کم کار میکنند یا مکرراً معکوس میشوند، این هزینه باعث رفتار نرمتر و چرخه توسعه کوتاهتر میشود. وقتی پارامترهای هال یادداشت میشوند و با کنترلکننده تطبیق داده میشوند، موتور حسگر به سادگی همانطور که برگه اطلاعات وعده داده بود رفتار میکند.
بعدی:مزایای موتور بدون جاروبک: کارایی، طول عمر و کنترل دقیق سرعت
علاقه مند به همکاری هستید یا سوالی دارید؟
همانطور که تولید کنندگان کنترلرهای موتور سنکرون آهنربای دائم سفارشی و تامین کنندگان کنترل کننده های موتور مغناطیسی دائمی در چین, تمرکز بر کنترل درایو آهنربای دائمی موتورهای سنکرون، ما ایمن و کافی را ارائه می دهیم منبع تغذیه برای برقی کردن وسایل نقلیه مسافرتی
- [email protected]
- +86-170 9191 9800
- اتاق 123A، شماره 1000 جاده Ziyue، منطقه Minhang، شانگهای، چین
حق چاپ © Shanghai APT Power Technology Co., Ltd.All rights reserved