تضعیف میدان توضیح داد: چگونه کنترلکنندههای موتور سرعت را فراتر از رتبهبندی پایه فشار میدهند
موتورسیکلت برقی که با تمام گاز کار می کند به سرعت نامی خود می رسد و ناگهان احساس می شود که دریچه گاز مرده است. موتور همچنان میتواند سریعتر بچرخد، اما کنترلکننده جریان بیشتری را نمیدهد. برای فشار دادن به آن نقطه، کنترل کننده باید عمدا میدان مغناطیسی داخل موتور را تضعیف کند. این تکنیک تضعیف میدان است که به آن تضعیف شار نیز میگویند، و یکی از مهمترین رفتارهایی است که باید هنگام انتخاب یک کنترلکننده موتور برای وسیله نقلیهای که به حداکثر سرعت واقعی نیاز دارد، درک کرد.
آنچه که تضعیف میدان در واقع انجام می دهد
تضعیف میدان به موتور اجازه می دهد تا با کاهش شار مغناطیسی در شکاف هوا از سرعت پایه خود فراتر رود. در موتور سنکرون آهنربای دائم، آهنرباهای روتور یک EMF پشتی تولید می کنند که با سرعت رشد می کند. هنگامی که آن back-EMF به ولتاژ باس DC نزدیک می شود، کنترل کننده دیگر نمی تواند جریان را به سیم پیچ ها فشار دهد، بنابراین شتاب متوقف می شود. نتیجه گیری ساده است: تضعیف میدان وجود دارد زیرا ولتاژ باس محدود است، در حالی که موتور می خواهد سریعتر از آن ولتاژ بچرخد.
راه حل استاندارد، فرمان دادن به جریان منفی محور d است که با شار روتور مخالف است. این جریان میدان موثر را تضعیف میکند، EMF پشتی را کاهش میدهد و فضای سر ولتاژ را برای سرعت بیشتر باقی میگذارد. قیمت بلافاصله به صورت گشتاور پرداخت می شود. زیر سرعت پایه موتور گشتاور ثابت تولید می کند، در حالی که بالاتر از سرعت پایه تقریباً به عنوان یک منبع قدرت ثابت عمل می کند، بنابراین گشتاور موجود با بالا رفتن سرعت کاهش می یابد.
| پارامتر | ناحیه گشتاور ثابت، زیر سرعت پایه | منطقه تضعیف میدان، بالاتر از سرعت پایه |
|---|---|---|
| گشتاور | گشتاور نامی موجود | گشتاور falls as speed rises |
| توان خروجی | با سرعت بالا می رود | تقریبا ثابت |
| Back-EMF | زیر ولتاژ باس | توسط جریان محور d کنترل می شود |
| جریان محور d | نزدیک به صفر | منفی |
| کارایی | بالاترین سرعت نزدیک به پایه | پایین تر، با تلفات مس بیشتر |
چگونه یک کنترلر مدرن تضعیف میدان را اجرا می کند
کنترلرهای با کارایی بالا تضعیف میدان را با کنترل میدان گرا اجرا می کنند که معمولاً FOC نامیده می شود. سفتافزار بهطور پیوسته جریان استاتور را به دو جزء عمود بر هم تقسیم میکند: جریان محور q، که گشتاور ایجاد میکند، و جریان محور d، که معمولاً نزدیک صفر زیر سرعت پایه نگه داشته میشود. برای وارد کردن تضعیف میدان، سفتافزار عمداً یک جریان منفی محور d را تنظیم میکند تا بخشی از میدان روتور را لغو کند.
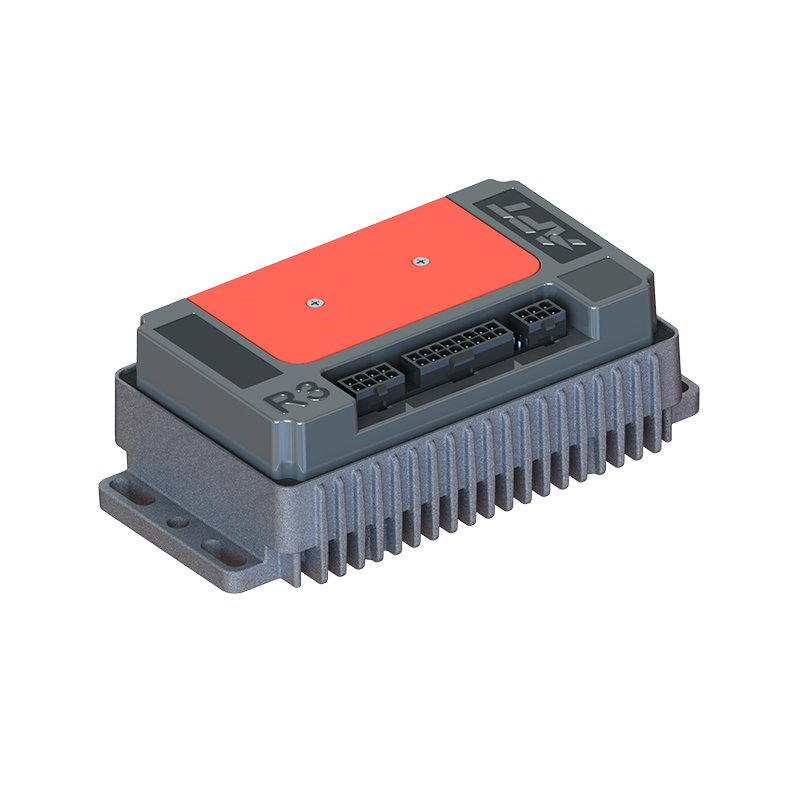
کنترلکنندهای که این انتقال را به آرامی مدیریت میکند، بسیار متفاوت از کنترلکنندهای است که به سادگی جریان فاز را در یک سیکل کاری بالا میبندد. FOC گسترش سرعت را پیوسته و قابل پیش بینی نگه می دارد، بدون از دست دادن پاسخ ناگهانی در مرز سرعت پایه. به همین دلیل است که پهنای باند پردازنده، کیفیت درایور گیت، و تنظیم نرم افزار به اندازه سیلیکون داخل مرحله قدرت اهمیت دارد. پلتفرمی که برای عملکرد پایدار با سرعت بالا طراحی شده است، مانند کنترل کننده موتور با کارایی بالا سری T، با عملکرد حلقه جریان مورد نیاز برای حفظ تنظیم بالاتر از سرعت پایه رتبه بندی می شود.
 پلت فرم کنترل درایو موتور سنکرون مغناطیس دائمی این پلت فرم کنترل کننده موتور برای عملکرد پایدار با سرعت بالا طراحی شده است، با عملکرد حلقه جریان مورد نیاز برای حفظ تنظیم بالاتر از سرعت پایه، و آن را برای برنامه هایی که نیاز به محدوده سرعت گسترده از طریق تضعیف میدان دارند، مناسب می کند. مشاهده محصول →
چرا تضعیف میدان در یک وسیله نقلیه واقعی اهمیت دارد؟
بدون تضعیف میدان، حداکثر سرعت توسط ولتاژ باتری و ثابت EMF برگشتی موتور به سختی محدود می شود. تنها گزینهها باتری با ولتاژ بالاتر، موتوری با ثابت EMF پشتی یا چرخ بزرگتر هستند و هر کدام از این گزینهها به شتاب، بستهبندی یا هزینه آسیب میزند. تضعیف میدان به یک موتور اجازه میدهد محدوده سرعت بسیار وسیعتری را پوشش دهد، بنابراین طراحان میتوانند دنده را به اندازه کافی پایین نگه دارند تا گشتاور پرتاب قوی داشته باشند و همچنان به سرعت کروز معقولی برسند.
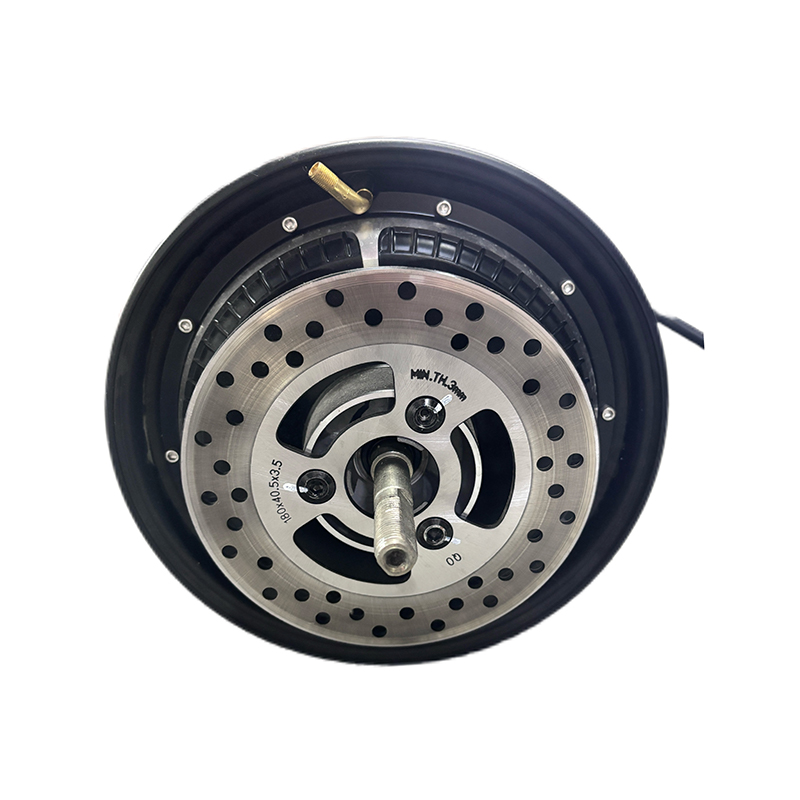
یک مثال عملی: یک موتور توپی چرخ 4 کیلووات با سرعت پایه 3000 دور در دقیقه در یک موتورسیکلت الکتریکی ممکن است برای حرکت از 55 کیلومتر در ساعت به 70 کیلومتر در ساعت به تضعیف میدان تقریباً 20 درصدی نیاز داشته باشد. این یک محدوده عملیاتی واقعی برای یک کنترلر تولید است و تجربه سواری را بیش از ارتقای باتری تغییر می دهد.
همین استدلال در مورد ATVهای الکتریکی، UTVها، شاسی رباتیک و موتورهای قایق الکترونیکی نیز صدق می کند، که در آن توانایی واکنش سریع در اطراف سرعت پایه تعیین می کند که وسیله نقلیه چقدر طبیعی به راکب یا اپراتور احساس می کند.
 کنترلر موتور DC بدون برس پاسخ سریع R5 این کنترلر بر پاسخ سریع حول سرعت پایه تأکید دارد، که مستقیماً بر حس طبیعی یک ATV الکتریکی، UTV، شاسی روباتیک یا موتور بیرونی برای اپراتور تأثیر میگذارد و از تغییرات سریع دریچه گاز و بار پشتیبانی میکند. مشاهده محصول →
مبادلات راندمان و حرارت
تضعیف میدان قدرت مجانی نیست. جریان مغناطیس زدایی محور d هیچ کار مکانیکی ایجاد نمی کند اما همچنان از طریق سیم پیچ ها جریان می یابد و باعث تلفات مس می شود. بنابراین راندمان در ناحیه تضعیف میدان کمتر از سرعت نزدیک به پایه است و موتور برای همان خروجی داغتر کار می کند.
یکی از سوء تفاهمهای رایج این است که تضعیف میدان جریان فاز را برای تولید توان بیشتر افزایش میدهد. این کار را نمی کند. زاویه فاز جریان را تغییر میدهد تا بخشی از میدان استاتور با آهنرباهای روتور مخالفت کند، که ولتاژ تولید شده را کاهش میدهد و به موتور اجازه میدهد سریعتر بچرخد. در همین حال، جزء تولید کننده گشتاور جریان کاهش می یابد.
همچنین خطر واقعی مغناطیس زدایی آهنربای دائمی وجود دارد. اگر جریان منفی محور d در حالی که آهنرباها داغ هستند بیش از حد فشار داده شود، شار روتور می تواند برای همیشه کاهش یابد و موتور برای همیشه گشتاور خود را از دست می دهد. به همین دلیل است که کنترلکنندههای جدی جریان محور d را از طریق نقشههای حرارتی و وابسته به سرعت محدود میکنند، بهجای اینکه به کاربر اجازه دهند به سادگی یک عدد جهانی را بالا ببرد.
به عنوان یک قانون کلی، گشتاور موجود بالاتر از سرعت پایه تقریباً با یک سرعت بیش از حد کاهش می یابد. به دست آوردن حداکثر سرعت 20 درصد بیشتر ممکن است هزینه زیادی از شتاب موجود در نقطه امتیازی داشته باشد، بنابراین کارایی اجرای تضعیف میدان مستقیماً بر برد خودرو و ایمنی حرارتی تأثیر می گذارد.
 کنترلر موتور DC بدون براش با راندمان بالا A4 با توجه به اینکه تضعیف میدان باعث کاهش راندمان و افزایش گرما می شود، طراحی با راندمان بالای این کنترل کننده برای برد خودرو و ایمنی حرارتی مهم است و خریداران باید اجرای FOC، محدودیت های حرارتی و نقشه های قابل تنظیم را تأیید کنند. مشاهده محصول →
قبل از خرید کنترلر موتور را چک کنید
از آنجایی که تضعیف میدان یک عملکرد نرم افزاری و مرحله قدرت است نه عددی که روی جعبه چاپ شده است، خریداران باید سوالات مشخصی بپرسند. آیا کنترلر از FOC با محدوده جریان منفی اعلام شده محور d استفاده می کند؟ آیا حدود تضعیف میدان از نظر حرارتی محافظت می شود؟ آیا هنگام تغییر موتور یا وسیله نقلیه می توان نقشه های تیونینگ را به روز کرد؟
- محدوده تضعیف میدان: جریان منفی پیوسته و اوج منفی محور d باید در دیتاشیت ذکر شود، نه پنهان.
- مدیریت حرارتی: عملکرد پایدار با سرعت بالا هم سیم پیچ و هم ماسفت ها را گرم می کند، بنابراین کنترل کننده به کاهش جریان بر اساس دما نیاز دارد.
- قابلیت تنظیم نرم افزار: حداکثر سرعت، رمپ گشتاور و عمق تضعیف میدان باید برای هر برنامه قابل تنظیم باشد.
- تطابق موتور: ثابت پشت-EMF، تعداد قطبها و اندوکتانس همگی نحوه عملکرد ضعیفکننده میدان را شکل میدهند، بنابراین توصیههای جفت کردن اهمیت دارد.
این جزئیات یک کنترل کننده عمومی را از کنترل کننده ای که واقعاً آماده تولید است جدا می کند. یک تامینکننده درایو موتور با تجربه نرمافزار تعبیهشده داخلی، به احتمال بسیار بیشتری نسبت به فروشندهای سفتافزار ثابت، یک استراتژی تضعیف میدان کالیبره شده ارائه میدهد. را نقش نرم افزار در کنترل موتور مدرن به سرعت در حال گسترش است و قبل از اینکه به یک پلتفرم سخت افزاری متعهد شوید، ارزش مطالعه را دارد.
از نظر سخت افزاری، تجربه موازی ماسفت ولتاژ بالا به همان اندازه اهمیت دارد، زیرا تضعیف میدان، جریان فاز را تحت سرعت بالا و حرارت بالا فشار می دهد و هر ضعفی را در مرحله قدرت آشکار می کند. کار با a تامین کننده درایو موتور که هر روز این دسته از محصول را می سازد، خطر کشف طرح حاشیه ای را در نیمه راه اعتبار سنجی خودرو کاهش می دهد.
تضعیف میدان دیگر یک چیز اضافی عجیب و غریب نیست. این یک عملکرد اصلی هر کنترل کننده موتور جدی است که در تحرک الکتریکی استفاده می شود و کیفیت اجرای آن تعیین می کند که وسیله نقلیه نهایی چقدر سریع، صاف و چقدر قابل اعتماد باشد. به دنبال کنترلکنندهای باشید که سیستم عامل FOC بالغ را با یک مرحله قدرت ترکیب کند که بتواند از تقاضای جریان با سرعت بالا پایدار بماند. این ترکیب را درست انجام دهید، و موتور بدون از بین بردن دوام، سریعتر احساس میشود.
بعدی:کنترل موتور حلقه بسته: چگونه بازخورد عملکرد و قابلیت اطمینان موتور را بهبود می بخشد
علاقه مند به همکاری هستید یا سوالی دارید؟
همانطور که تولید کنندگان کنترلرهای موتور سنکرون آهنربای دائم سفارشی و تامین کنندگان کنترل کننده های موتور مغناطیسی دائمی در چین, تمرکز بر کنترل درایو آهنربای دائمی موتورهای سنکرون، ما ایمن و کافی را ارائه می دهیم منبع تغذیه برای برقی کردن وسایل نقلیه مسافرتی
- [email protected]
- +86-170 9191 9800
- اتاق 123A، شماره 1000 جاده Ziyue، منطقه Minhang، شانگهای، چین
حق چاپ © Shanghai APT Power Technology Co., Ltd.All rights reserved