مزایای موتور بدون جاروبک: کارایی، طول عمر و کنترل دقیق سرعت
موتورهای براشلس تنها جایگزین کم صداتری برای موتورهای برس دار نیستند. آنها دستاوردهای قابل اندازه گیری در کارایی، عمر مفید و دقت کنترل دارند که مستقیماً بر برد، فواصل نگهداری و تجربه کاربر نهایی در موتورسیکلت های برقی، شاسی ربات، ATV ها، UTV ها و قایق های دریایی تأثیر می گذارد. اگر سیستم درایو را برای یکی از این برنامهها انتخاب میکنید، مزایای آن به میزان تطابق موتور و کنترلر با مشخصات بار شما مربوط میشود.
چه چیزی یک موتور براشلس را متفاوت می کند
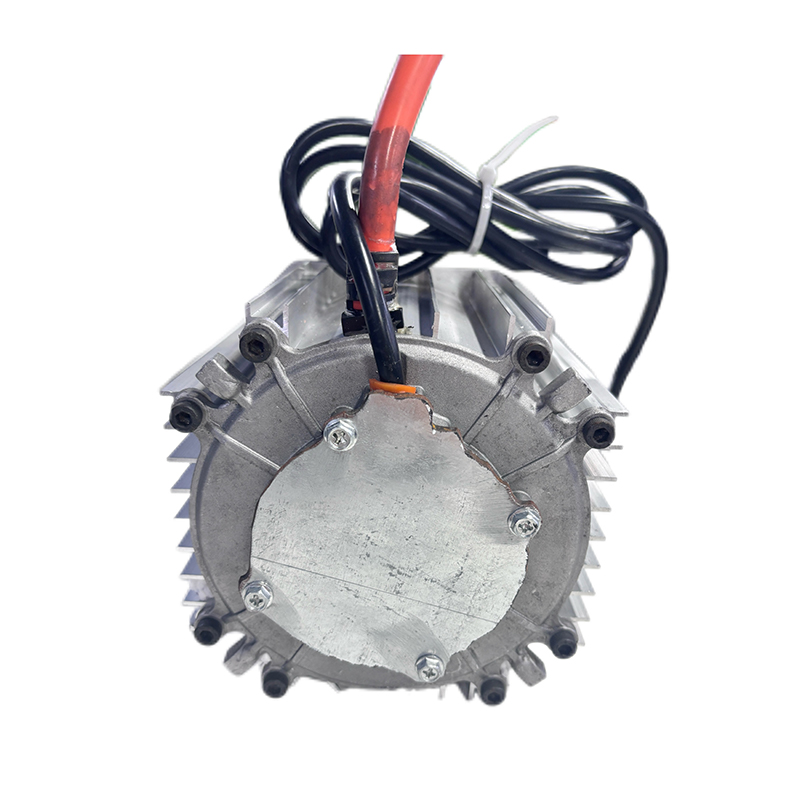
یک موتور برس خورده برای جابجایی جریان از آرمیچر چرخان به برس های فیزیکی متکی است. این برسها روی کموتاتور ساییده میشوند که باعث ایجاد اصطکاک، جرقه الکتریکی و فرسودگی در طول زمان میشود. یک موتور بدون جاروبک، کموتاتور مکانیکی را به طور کامل حذف می کند. یک کنترل کننده جریان را از طریق سیم پیچ های استاتور بر اساس موقعیت روتور با استفاده از سنسورهای سالن یا تشخیص EMF پشتی بدون سنسور تغییر می دهد.
بدون برس برای فرسودگی، روتور را می توان با آهنرباهای دائمی ساخت که امکان سرعت بالاتر، اتلاف گرما بهتر و نگهداری کمتر را فراهم می کند. کنترلکننده به مغز سیستم تبدیل میشود، به همین دلیل است که مزایای موتور بدون جاروبک همیشه با کیفیت کموتاسیون الکترونیکی مرتبط است.
مزایای قابل اندازه گیری موتورهای براشلس
راندمان بالاتر و اتلاف انرژی کمتر
موتورهای براشلس معمولاً در محدوده عملیاتی که اکثر کاربردهای کششی و روباتیک کار می کنند به 85 تا 95 درصد راندمان می رسند، در حالی که موتورهای برس دار اغلب در باند 70 تا 85 درصد باقی می مانند. از آنجایی که سهم بیشتری از توان ورودی به گشتاور مفید تبدیل می شود، باتری کندتر تخلیه می شود و سیستم گرمای کمتری تولید می کند. کنترل کننده باید استرس حرارتی کمتری را تحمل کند، که خطر کاهش یا خرابی را کاهش می دهد. برای یک موتور سیکلت برقی، این کارایی بیشتر می تواند به چند کیلومتر برد بیشتر تبدیل شود. برای یک شاسی ربات، نیاز به خنک کننده در داخل یک محفظه مهر و موم شده را کاهش می دهد.
عمر طولانی تر و نگهداری کمتر
عدم وجود برس، جزء سایش اصلی را حذف می کند. موتورهای برس دار نیاز به تعویض دوره ای برس دارند، که می تواند در ATV که در محیط های گرد و غبار کار می کند یا در موتور هاب که برای مقاومت در برابر آب و هوا آب بندی شده اند غیر عملی باشد. موتورهای براشلس هنوز دارای یاتاقان هایی هستند که سایش دارند، اما در سیستم هایی که به درستی مشخص شده اند، روتور و استاتور می توانند هزاران ساعت بدون سرویس دوام بیاورند. خرابی های میدانی بیشتر توسط کنترلر ایجاد می شود تا خود موتور، به همین دلیل انتخاب یک کنترلر توانمند به اندازه انتخاب موتور اهمیت دارد.
عملکرد آرام تر و رفتار حرارتی بهتر
بدون تماس کشویی، صدای برس وجود ندارد و کموتاسیون الکترونیکی می تواند جریان را برای به حداقل رساندن نویز الکترومغناطیسی شکل دهد. به همین دلیل است که درایوهای بدون جاروبک برای تجهیزات پزشکی، هاب های اسکوتر برقی تقریباً بی صدا و روباتیکی که در کنار مردم کار می کنند ترجیح داده می شوند. در کاربردهای پرقدرت، عدم وجود اصطکاک برس به این معنی است که گرما بیشتر در استاتور تولید میشود که میتواند به طور موثرتری از طریق محفظه موتور خنک شود. کنترلکنندههای با کموتاسیون سینوسی، امواج گشتاور را کاهش میدهند که باعث کاهش بیشتر لرزش و نویز صوتی میشود.
چگالی توان بالاتر در یک بسته فشرده
موتورهای براشلس با آهنربای دائم گشتاور بیشتری در هر کیلوگرم نسبت به موتورهای برس دار مشابه تولید می کنند. این موضوع در موتورهای توپی چرخ، موتورهای دوچرخه الکترونیکی وسط محرک و مفاصل ربات که وزن و توزیع جرم بر هندلینگ و واکنش تأثیر می گذارد، اهمیت دارد. با یک موتور فشرده، طراحان می توانند به جای صرف فضا برای آهن و مس، باتری، خنک کننده یا محموله را اضافه کنند. نتیجه پیشرانهای است که بدون کاهش عملکرد در پاکتهای کوچکتر قرار میگیرد.
کنترل دقیق سرعت و گشتاور
کموتاسیون الکترونیکی به کنترل کننده اجازه می دهد تا جریان را برای هر فاز سیم پیچ تقریباً آنی تنظیم کند. کنترل میدان گرا و تکنیک های درایو سینوسی امکان گشتاور صاف را از حالت سکون تا سرعت بالا فراهم می کند و کنترل سرعت حلقه بسته نقاط تنظیم را بدون موج قابل مشاهده نگه می دارد. در یک ربات متحرک خودمختار یا یک ربات خدمات در فضای باز، این دقت ردیابی مسیر بهتر و جابجایی ملایم محموله ها را امکان پذیر می کند. در یک ATV الکتریکی، به خزیدن با سرعت کم کنترل شده و شتاب نرم در زمین های ناهموار تبدیل می شود.
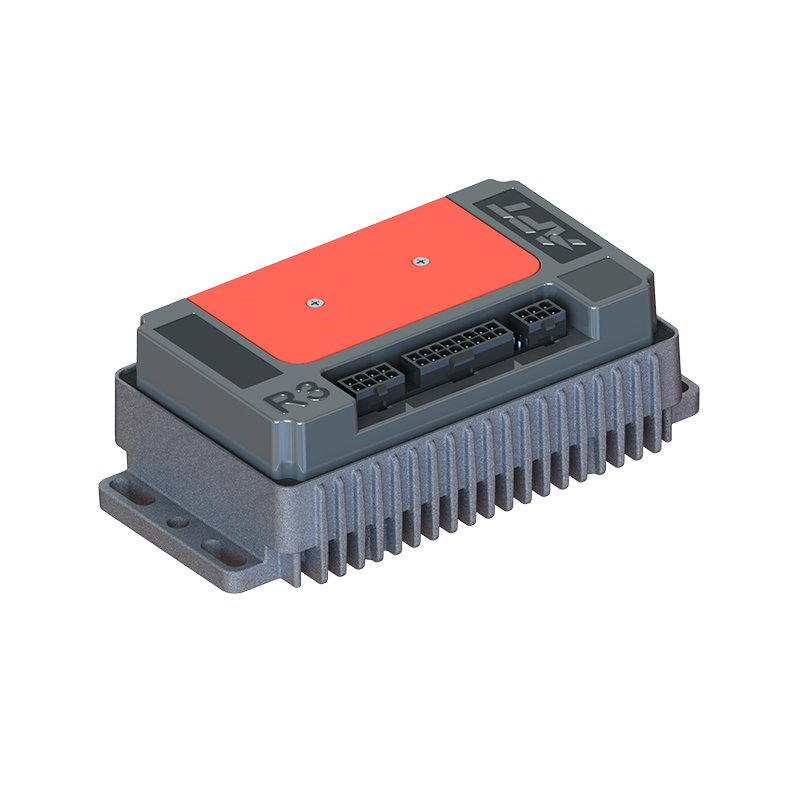
 کنترلر موتور DC بدون برس با راندمان بالا A4 برای خودروهای برقی و رباتیک کنترلر A4 از کنترل دقیق میدان گرا و تنظیم سرعت حلقه بسته پشتیبانی می کند و آن را برای موتورسیکلت های برقی، شاسی ربات، ATV ها و کاربردهای دریایی مناسب می کند. طراحی موازی MOSFET پرقدرت آن عملکرد قابل اعتماد را تحت بارهای مختلف تضمین می کند. مشاهده محصول →
جایی که آن مزایا بیشتر اهمیت دارد
هر برنامه ای به همه این مزایا نیاز ندارد. تصمیم درست به چرخه کار، محیط و سطوح ارتعاش بستگی دارد.
- موتورسیکلت ها و اسکوترهای برقی: راندمان و چگالی توان فشرده محدوده و بسته بندی را تعیین می کند.
- شاسی ربات و AMR: کنترل دقیق سرعت و عملکرد بی صدا برای ایمنی و پذیرش انسان مهم است.
- ATV و UTV: چگالی گشتاور و قابلیت اطمینان در شرایط گرد و غبار و سخت بسیار مهم است.
- موتورهای قایق الکتریکی: مقاومت در برابر خوردگی، سر و صدای کم و گشتاور راه اندازی بالا، پشتیبانی قایق.
- موتورهای میانی و هاب برای وسایل نقلیه الکتریکی سبک: هر توپولوژی تعادل بین کاهش دنده، توزیع وزن و نگهداری را تغییر می دهد.
 کنترلرهای تطبیق موتورهای الکتریکی میانی برای استفاده در چند سناریو موتورهای میانی این تامین کننده برای موتورسیکلت های برقی، شاسی ربات، ATV، UTV و قایق های بیرونی طراحی شده اند. جفت کردن آنها با کنترلر مناسب، گشتاور و کارایی صافی را در طول چرخه های کاری ارائه می دهد. مشاهده محصول →
چرا کنترلر نقش مهمی ایفا می کند
موتور براشلس فقط به خوبی کنترل کننده ای است که آن را به حرکت در می آورد. یک کنترل کننده نامناسب می تواند باعث گشتاور ضعیف راه اندازی، گرمای بیش از حد، گیرکردن یا خطاهای جریان بیش از حد شود. کنترل کننده کموتاسیون، تنظیم جریان، تشخیص عیب و گاهی اوقات کنترل میدان گرا را کنترل می کند، بنابراین تفاوت عملکرد بین دو سیستم موتور اغلب به کنترل کننده مربوط می شود تا موتور.
برای یک وسیله نقلیه خاص، فرآیند تطبیق باید محدوده ولتاژ، ظرفیت جریان فاز، نوع سنسور سالن و رابط ارتباطی را در نظر بگیرد. الف راهنمای تطبیق کنترلر و موتور می تواند به شما کمک کند از اشتباه رایج در تعیین اندازه یک موتور برای حداکثر گشتاور اما هدایت آن به زیر محدوده کارآمد آن جلوگیری کنید.
هنگام انتخاب سیستم موتور براشلس به چه نکاتی توجه کنیم؟
یک سیستم را بر اساس پاکت عملیاتی واقعی خود انتخاب کنید، نه حداکثر کاتالوگ. ارقام اوج گشتاور اغلب چشمگیر به نظر می رسند، اما ممکن است فقط برای چند ثانیه قبل از کاهش موتور در دسترس باشند. منحنی گشتاور پیوسته در دمای عملیاتی عددی است که باید تصمیم شما را هدایت کند.
- گشتاور و سرعت پیوسته در دمای کارکرد: منحنی گشتاور پیوسته موتور را بررسی کنید، نه فقط حداکثر گشتاور را.
- محدوده جریان کنترل کننده و محدوده ولتاژ: مطمئن شوید که کنترل کننده می تواند جریان فاز نامی موتور را بدون رسیدن به محدودیت های حرارتی ارائه دهد.
- رابط کموتاسیون: سنسورهای سالن یا عملکرد بدون سنسور. بدون سنسور می تواند سیم کشی را ذخیره کند، اما ممکن است در سرعت بسیار پایین مشکل داشته باشد.
- ویژگی های حفاظتی: جریان بیش از حد، ولتاژ بیش از حد، دمای بیش از حد، تشخیص توقف، و رتبه IP برای قرار گرفتن در معرض گرد و غبار و آب.
- طراحی حرارتی: ارزیابی چگونگی حذف گرما از موتور و کنترلر در یک نصب بسته.
- پشتیبانی نرم افزار و قابلیت تنظیم: پروفایل های کنترل میدان گرا، محدودیت های شتاب، و رفتار ترمز Regen.
اگر فرکانس PWM کنترلر خیلی کم باشد یا حلقه جریان تنظیم نشده باشد، ممکن است حتی با یک موتور با راندمان بالا، نویز قابل شنیدن و افزایش گرما را مشاهده کنید. برای برنامههایی که نیاز به عملکرد تقریباً بیصدا دارند، کنترلکنندهای که با پروفایلهای کمنویز کموتاسیون طراحی شده است، میتواند تفاوت بین محصولی باشد که احساس برتری میکند و محصولی که بهنظر میرسد مانند وزوز باشد.
کنترلر موتور DC بدون جاروبک فوق العاده آرام A6 برای کاربردهای برتر کنترلر A6 دارای پروفایل های کموتاسیون فوق العاده آرام است که نویز شنیداری و تولید گرما را کاهش می دهد. برای محصولاتی که نیاز به عملکرد تقریباً بی صدا دارند، مانند ربات های ممتاز یا وسایل نقلیه الکتریکی، ایده آل است که راحتی کاربر و کیفیت درک شده را افزایش می دهد. مشاهده محصول → نتیجه گیری
ارزش واقعی یک موتور براشلس در سیستم محرک کامل نشان داده می شود: راندمان بهتر، عمر طولانی تر، عملکرد بی صداتر و کنترل دقیق. برای OEM هایی که موتورسیکلت های برقی، ربات ها، ATV ها، UTV ها یا قایق های بیرونی دریایی می سازند، نکته کلیدی جفت کردن موتور با کنترل کننده ای است که برای همان مشخصات بار پیوسته مشخص شده است. اینجاست که مزایای عملی به قابلیت اطمینان و رضایت مشتری تبدیل می شود.
بعدی:موتورهای Brushed در مقابل Brushless: تفاوت های کلیدی، کارایی و نحوه انتخاب
علاقه مند به همکاری هستید یا سوالی دارید؟
همانطور که تولید کنندگان کنترلرهای موتور سنکرون آهنربای دائم سفارشی و تامین کنندگان کنترل کننده های موتور مغناطیسی دائمی در چین, تمرکز بر کنترل درایو آهنربای دائمی موتورهای سنکرون، ما ایمن و کافی را ارائه می دهیم منبع تغذیه برای برقی کردن وسایل نقلیه مسافرتی
- [email protected]
- +86-170 9191 9800
- اتاق 123A، شماره 1000 جاده Ziyue، منطقه Minhang، شانگهای، چین
حق چاپ © Shanghai APT Power Technology Co., Ltd.All rights reserved